Design and Development of a Multi-Functional Robotic Walker
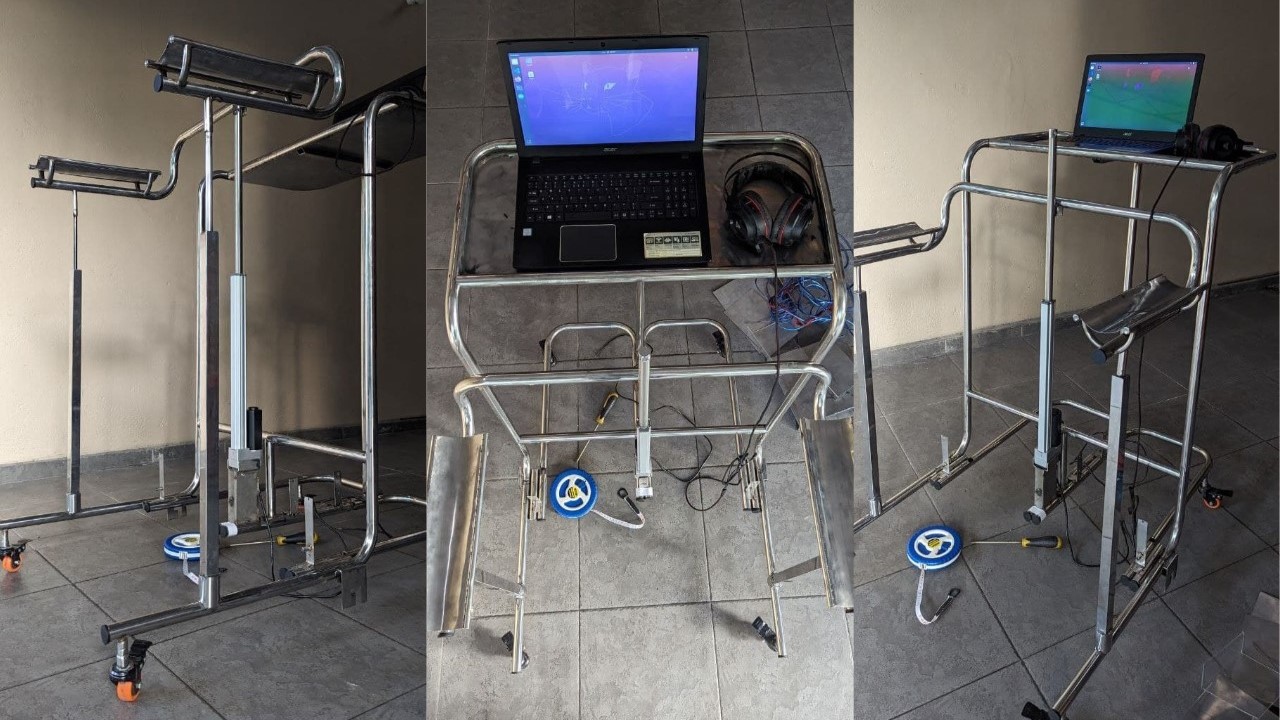
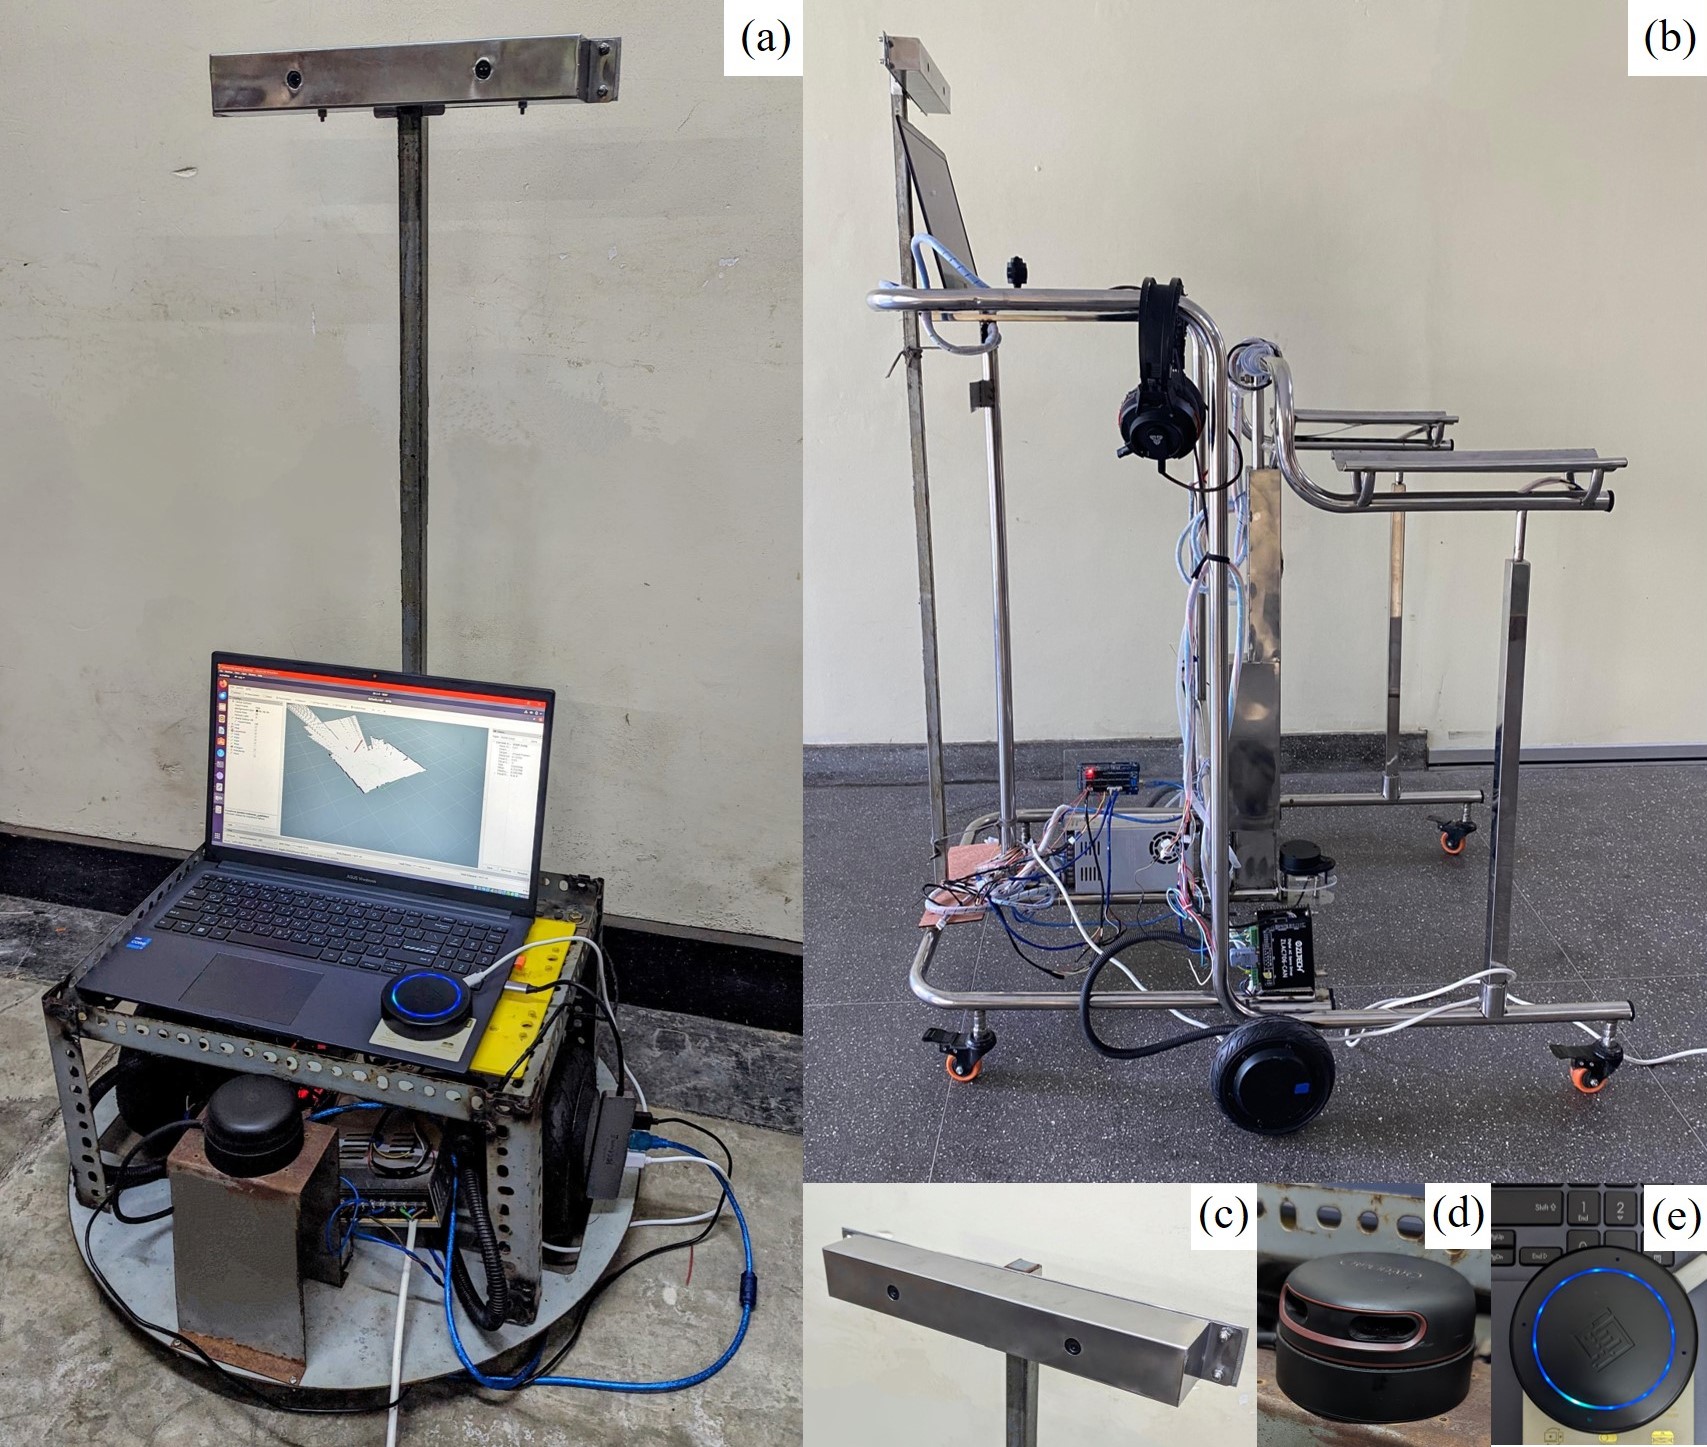
A robotic walker prototype combining autonomous navigation, sit-to-stand assistance, and force-based walking guidance. Built with ROS, LiDAR, sound localization, and computer vision to support people with mobility limitations.